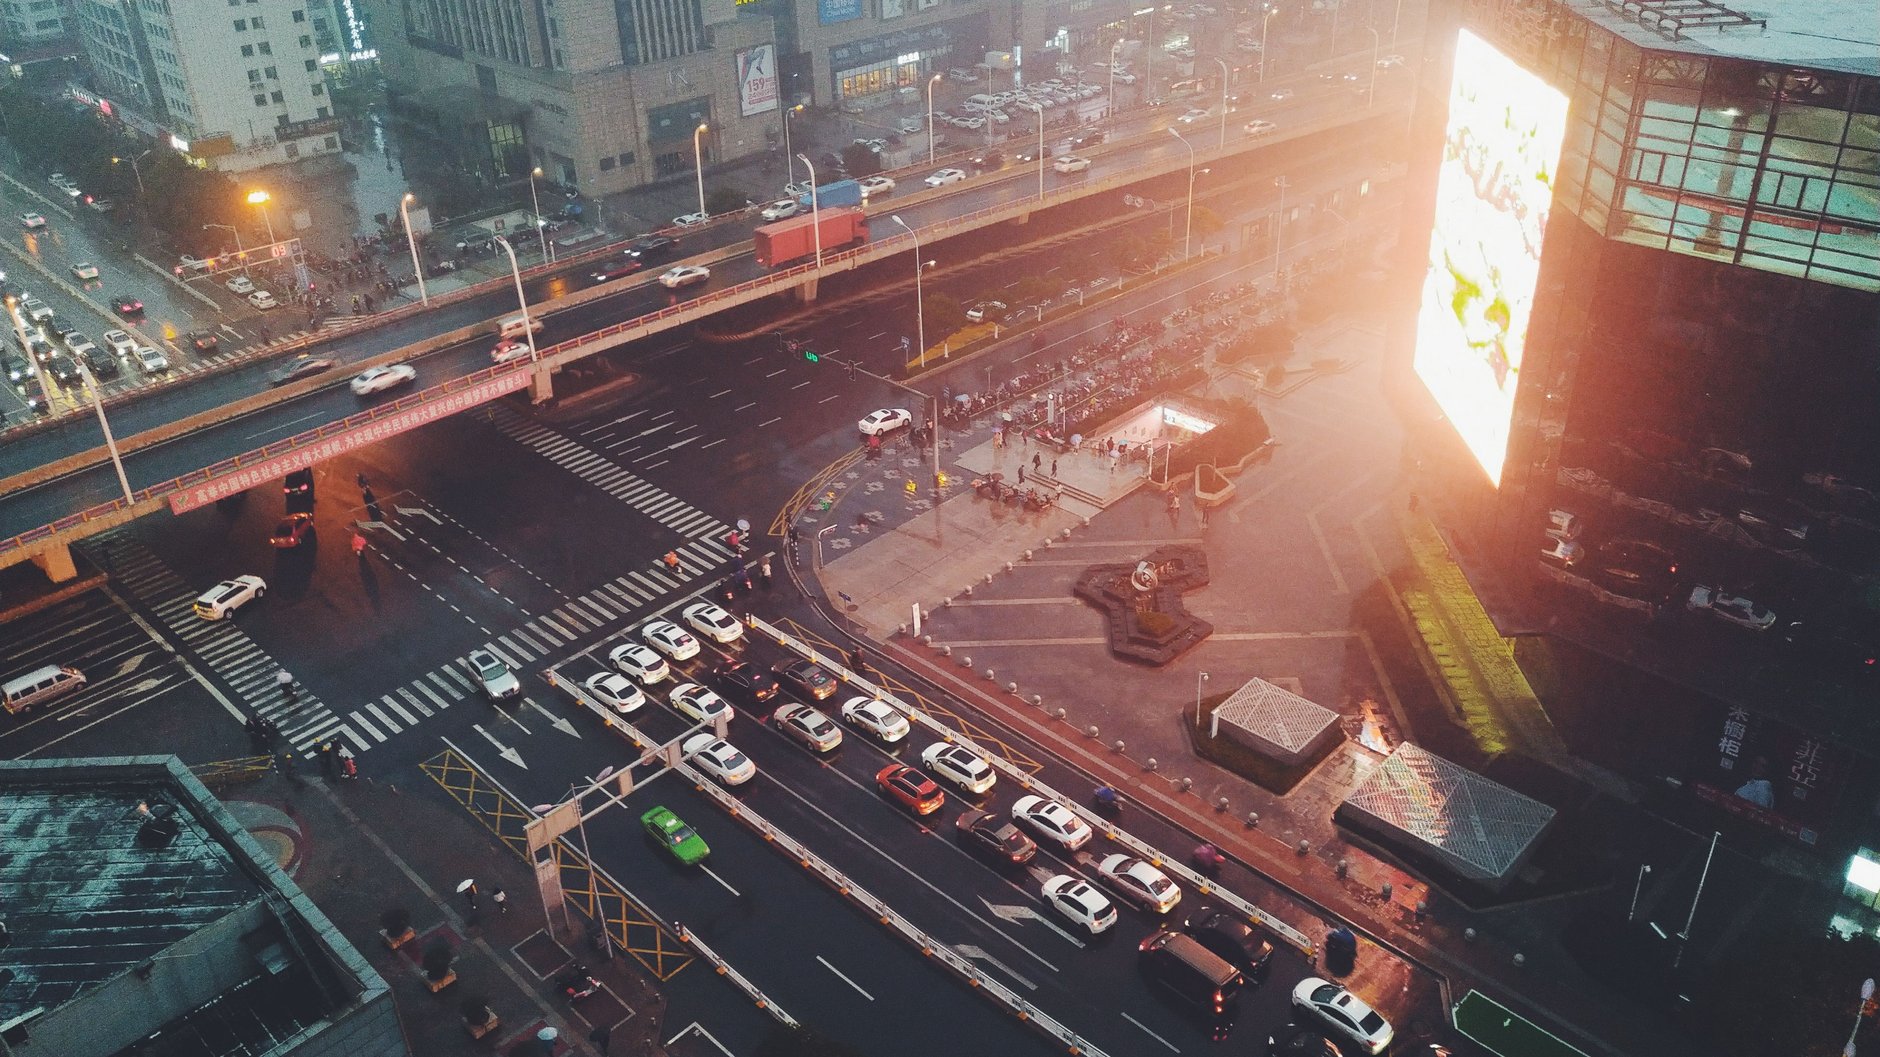
Un centro de gestión de tráfico vive de sus cámaras — hasta que la luz empeora. De noche, bajo la lluvia, con niebla y con el sol bajo de la hora punta, las cámaras visibles se degradan exactamente cuando la vía es más peligrosa: los vehículos detenidos se vuelven siluetas oscuras, los peatones de ropa oscura desaparecen, y la detección automática de incidentes que funciona al mediodía empieza a perder eventos al anochecer.
Este caso examina cómo un piloto de ciudad inteligente cerró esa brecha en una arteria urbana muy transitada añadiendo sensores biespectrales térmicos-visibles con IA en el borde — y qué cambió la detección ininterrumpida para el centro de operaciones.
Antecedentes del proyecto
En 2024, la autoridad de tráfico de una capital provincial del centro de China ejecutaba un piloto de ciudad inteligente en un corredor de 14 kilómetros: seis carriles, nueve intersecciones principales, una línea de bus rápido y un denso tráfico de cercanías que mezclaba coches, autobuses, bicicletas eléctricas y peatones. El corredor ya contaba con más de un centenar de cámaras visibles que alimentaban un centro de operaciones donde la detección automática marcaba vehículos detenidos, conductores en sentido contrario y peatones en la calzada. Los puntos ciegos del sistema estaban bien documentados internamente: las tasas de detección caían bruscamente tras el anochecer, la lluvia intensa y la niebla invernal producían largos tramos de video inutilizable, y las falsas alarmas nocturnas por faros y sombras consumían la atención de los operadores. Dos incidentes nocturnos graves ese año — un coche averiado embestido en la niebla y un peatón atropellado en un cruce sin iluminar — solo se conocieron por las llamadas de conductores que pasaban. La autoridad financió una mejora biespectral: unidades térmicas-visibles con analítica IA en el propio equipo en los puntos de mayor riesgo del corredor.
Las limitaciones del enfoque tradicional
- Las cámaras visibles son sensores de buen tiempo. Noche, niebla, lluvia y deslumbramiento atacan el mismo canal único del que dependen los algoritmos; las estadísticas de cobertura eran excelentes sobre el papel y pobres en el registro de incidentes.
- El riesgo se concentra justo cuando las cámaras son más débiles. El amanecer, el anochecer y la noche concentran una parte desproporcionada de los incidentes graves — justo cuando la detección solo visible es menos fiable.
- Las falsas alarmas nocturnas enseñan a ignorar las alertas. Destellos de faros, sombras móviles y vapor generaban tantos eventos espurios que las alertas reales competían con el ruido.
- Añadir alumbrado no escala. Iluminar el corredor al nivel que exigen las cámaras implicaba recablear nueve intersecciones y años de presupuesto — y sigue fallando con niebla.
La solución de imagen térmica
El piloto instaló unidades biespectrales de monitoreo vial en las nueve intersecciones y seis puntos críticos intermedios identificados por el historial de incidentes. Cada unidad combina en un solo chip un canal LWIR de alta resolución con un canal visible, con IA en el borde: el canal térmico detecta a los usuarios de la vía por su firma de calor — vehículos, peatones, bicicletas eléctricas — mientras el canal visible aporta color y contexto a los operadores.
Como la imagen térmica no necesita luz y ve a través de niebla, lluvia y deslumbramiento, la capa de detección deja de depender de las condiciones: un vehículo detenido en un paso subterráneo oscuro, un peatón de negro en un cruce sin luz, una bicicleta eléctrica en sentido contrario en la niebla presentan la misma firma térmica limpia. La IA en el borde clasifica los objetivos y genera eventos — vehículo detenido, peatón en calzada, sentido contrario, desbordamiento de cola — con el fotograma térmico de evidencia, y el canal visible se graba en paralelo para verificación. El centro conservó sus flujos de trabajo; solo cambió la fiabilidad de lo que llegaba.
Lo que cambió con la solución térmica
- La detección dejó de depender del clima. Las tasas nocturnas y de mal tiempo en los puntos instrumentados subieron hasta quedar a pocos puntos del rendimiento diurno; el invierno siguiente, ningún evento del corredor esperó la llamada de un conductor.
- Los tiempos de respuesta cayeron las 24 horas. Con la detección automática nocturna, el tiempo medio de despacho para vehículos detenidos bajó de minutos a menos de un minuto en los puntos cubiertos.
- Las falsas alarmas dejaron de competir con los eventos reales. La clasificación térmica redujo las alertas nocturnas espurias en más de dos tercios, y los operadores volvieron a confiar en la cola de alertas.
- El proyecto de alumbrado se descartó. Los resultados del piloto alimentaron el plan municipal: la cobertura biespectral en puntos de riesgo sustituyó la reconstrucción de alumbrado de todo el corredor, por una fracción del costo.
Notas de Selección de Módulos
El monitoreo vial exige una unidad biespectral que resuelva peatones y ciclistas a distancia de montaje en poste, emita video térmico y visible sincronizado que la analítica en el borde pueda consumir, y sobreviva años a la intemperie en un pórtico. El módulo de imagen dual-band FUSION LV1225A está construido para esta infraestructura fija; donde se desea seguimiento IA en el sensor, combínelo con el módulo EO/IR de seguimiento IA NEXUS LV0619B. Vea la página de aplicación de ciudad inteligente para patrones de despliegue en corredores e intersecciones.
¿Construyendo detección todo clima para un proyecto de ciudad inteligente o autopista? Hable con nuestros ingenieros sobre selección biespectral, analítica en el borde e integración en poste.