Un tombereau autonome ne se fatigue jamais, ne se distrait jamais, et ne voit jamais tout à fait le monde comme un conducteur. Son lidar trace la géométrie, son radar renvoie des taches, ses caméras lisent la lumière — et entre ces trois canaux, une personne debout au bord de la piste à 3 heures du matin peut être un problème réellement difficile. La poussière flotte au changement d’équipe du soir, les phares éblouissent les caméras visibles, et le nuage lidar dit « quelque chose, à peu près cette taille, probablement pas un rocher » — ce qui, pour un camion de deux cents tonnes, signifie s’arrêter, attendre, et brûler un cycle.
Cette étude examine comment une mine à ciel ouvert a ajouté la vision thermique IA à sa flotte sans conducteur, et ce qu’un canal « qui est-ce, pas seulement où est-ce » a changé pour les opérations nocturnes.
Contexte du projet
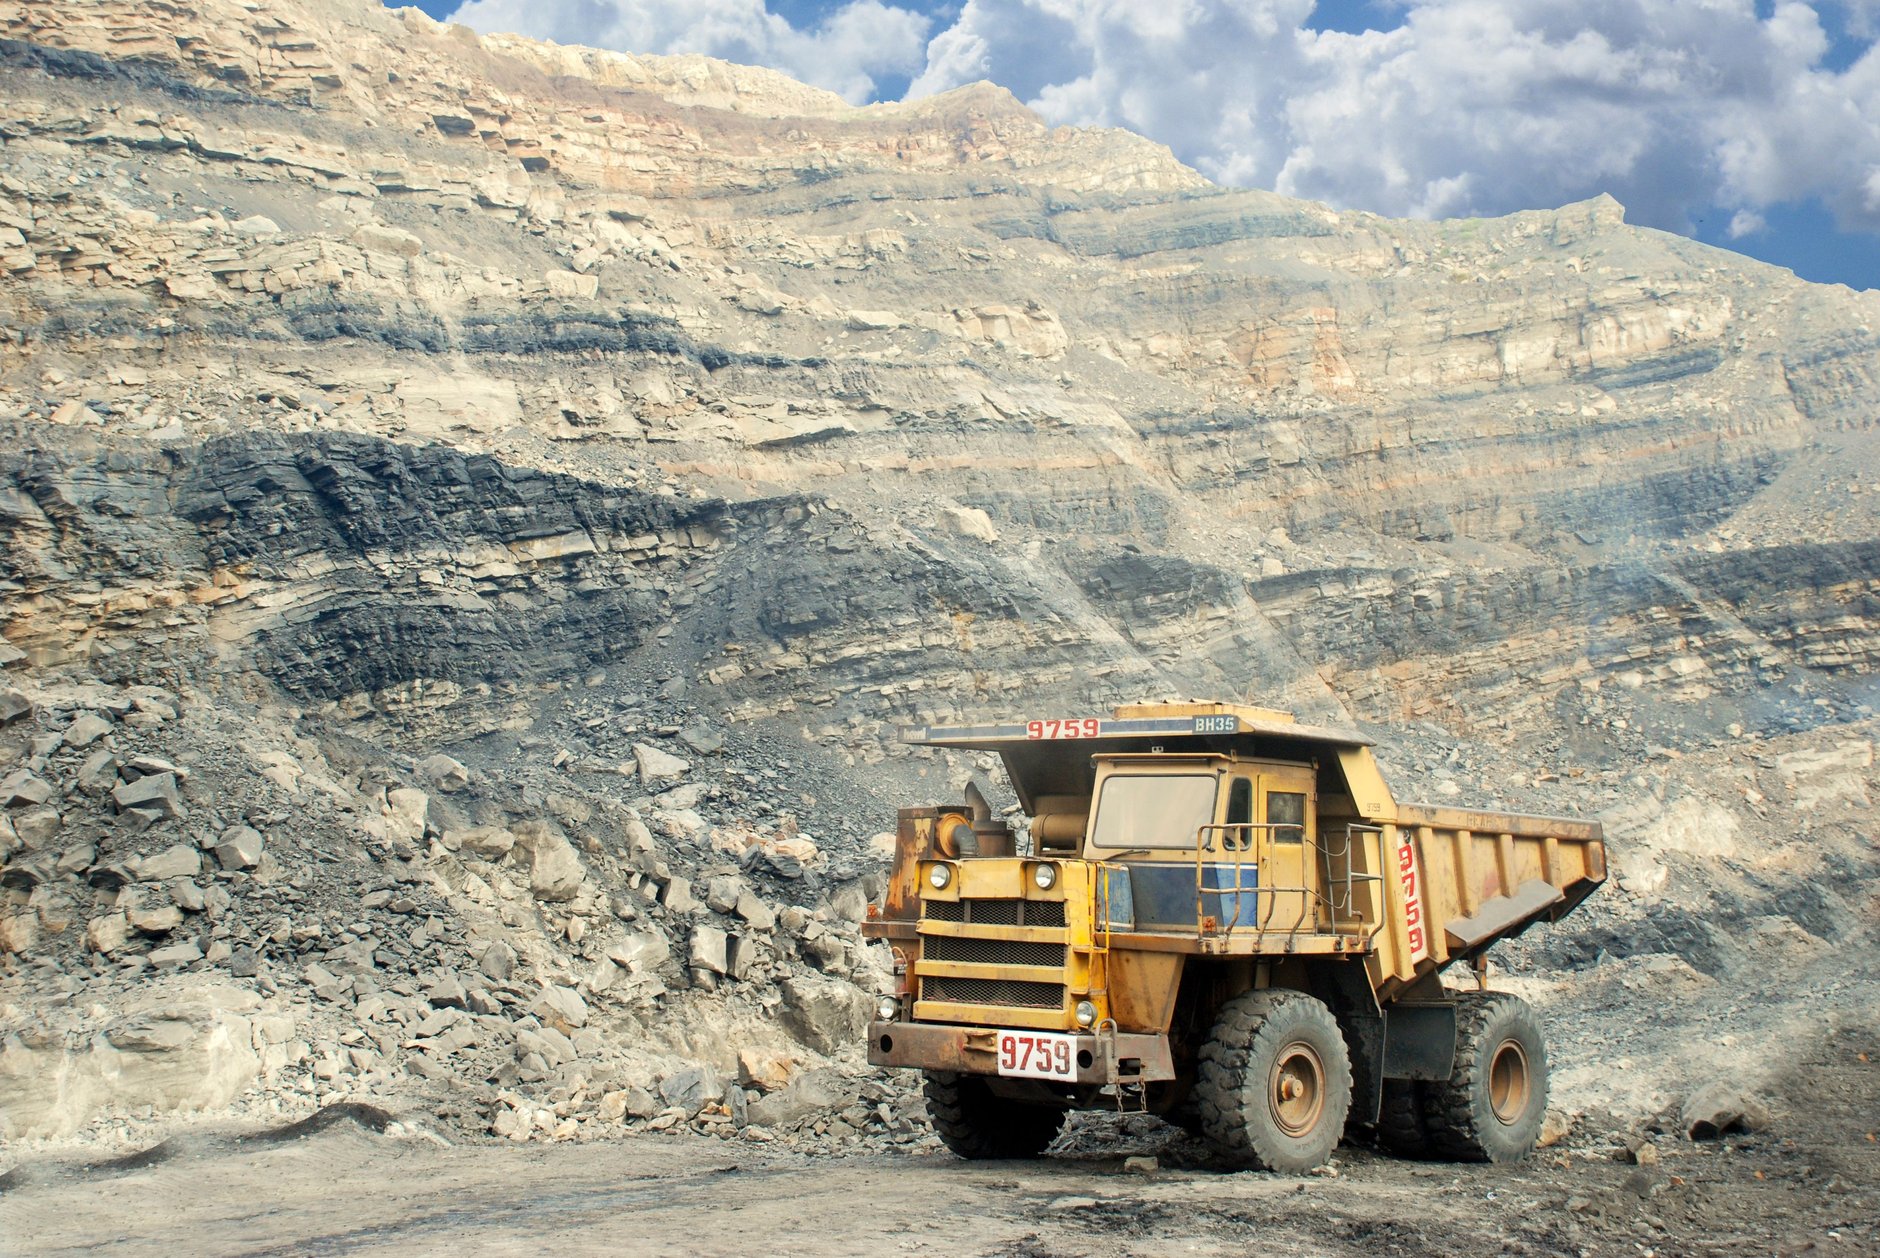
En 2023, une mine de charbon à ciel ouvert du nord de la Chine en était à un an d’exploitation de l’une des plus grandes flottes autonomes de la région : trente tombereaux électriques sans conducteur circulant jour et nuit sur des itinéraires fixes entre la fosse et le concasseur. La pile d’autonomie était conventionnelle — lidar, radar millimétrique et caméras visibles — et fonctionnait bien de jour. Les nuits racontaient une autre histoire. Le journal d’incidents de l’année comptait un véritable quasi-accident avec un pick-up de service tombé en panne, sans feux, sur une piste de roulage ; et une taxe opérationnelle croissante : des dizaines d’arrêts d’urgence conservateurs par mois, quand la pile détectait quelque chose qu’elle ne pouvait classer — faune, tourbillons de poussière, rocher ombragé — et choisissait d’arrêter un camion chargé en pente. La mine a approuvé une mise à niveau thermique : cœurs thermiques IA fusionnés dans l’unité de perception de chaque camion, à l’avant et à l’arrière.
Les limites de l’approche traditionnelle
- Le lidar donne la géométrie, pas l’identité. Un renard, une personne et un rocher peuvent présenter presque la même signature de nuage de points à distance ; la réponse sûre est toujours « stop », et la flotte la paie en cycles.
- Les caméras visibles meurent quand on en a le plus besoin. Obscurité, poussière et phares d’en face dégradent le canal caméra exactement aux heures où la mine veut le plus faire rouler les camions.
- Le radar est pauvre sur le petit et le lent. Les obstacles qui comptent la nuit — une personne, un chien, un véhicule en panne sans feux — sont précisément ceux que le radar résout le moins bien.
- Chaque tache non résolue coûte un camion. Un arrêt conservateur d’un chargé en pente, ce sont des minutes perdues et de l’usure de freins ; multiplié par trente camions, l’ambiguïté était devenue une perte de production mesurable.
La solution d’imagerie thermique
La mise à niveau a ajouté des cœurs thermiques IA à la suite de perception de chaque camion, avant et arrière, fusionnés avec le lidar et le radar existants plutôt qu’en remplacement. Ce que le thermique apporte, c’est le canal qui manquait à la pile : tout ce qui est vivant, et tout ce qui a un moteur, s’annonce par la chaleur quelle que soit la lumière. Une personne au bord de la piste, un renard dans la brume de poussière, un pick-up en panne au compartiment moteur encore chaud — chacun se présente comme une signature distincte et classable à des distances bien au-delà de l’identification fiable du lidar, et à travers poussière et obscurité qui masquent complètement le canal visible.
La logique de fusion utilise chaque canal pour ce qu’il fait de mieux. Le lidar conserve la géométrie et la télémétrie ; le thermique détient la question d’identité — personne, animal, véhicule, ou rien de tout cela — pour que le planificateur du camion distingue avec confiance « obstacle : stop » de « objet : consigner et poursuivre ». Les arrêts d’urgence sont devenus des décisions étayées par des preuves, et les preuves tiennent à 3 heures du matin dans la poussière soufflée aussi bien qu’à midi.
Ce que la solution thermique a changé
- La portée de classification nocturne a plus que doublé. Personnes et véhicules sont identifiés pour ce qu’ils sont, à des distances où le lidar seul rapportait un amas ambigu — les décisions de freinage arrivent plus tôt et plus calmement.
- Les arrêts d’urgence intempestifs ont chuté de plus des deux tiers. Faune, ombres de poussière et formations rocheuses qui arrêtaient les chargés sont désormais classés et consignés sans briser le cycle ; le compte mensuel d’arrêts s’est effondré en conséquence.
- La catégorie des quasi-accidents s’est tue. Lors de la première année complète de fusion thermique, aucun quasi-accident personne-véhicule n’a été consigné en opérations nocturnes — le canal qui voit le mieux les personnes veille désormais en permanence.
- La production nocturne a rejoint celle du jour. L’ambiguïté retirée de l’équation, l’équipe de nuit de la flotte est passée d’une équipe décomptée à une équipe pleine dans la comptabilité de production de la mine.
Notes de sélection des modules
Le service d’autonomie véhiculaire exige un cœur thermique conçu pour vibrations, poussière et variations de température, avec une sortie radiométrique rapide que l’ECU de perception peut fusionner à la cadence image — et une accélération IA embarquée pour que la détection tourne en périphérie, pas sur un réseau. Le module thermique IA NEXUS LV0619B intègre le cœur LWIR avec la détection embarquée pour exactement ce rôle de perception. Lorsque les postes de conduite à distance ou les véhicules d’escorte ont aussi besoin de couverture nocturne, le module visible NIR basse lumière complète le canal thermique. Voir la page d’application véhicule pour les schémas de perception embarquée.
Vous construisez la perception pour des plateformes autonomes ou d’aide à la conduite ? Parlez à nos ingénieurs de la fusion thermique et de l’intégration IA en périphérie.