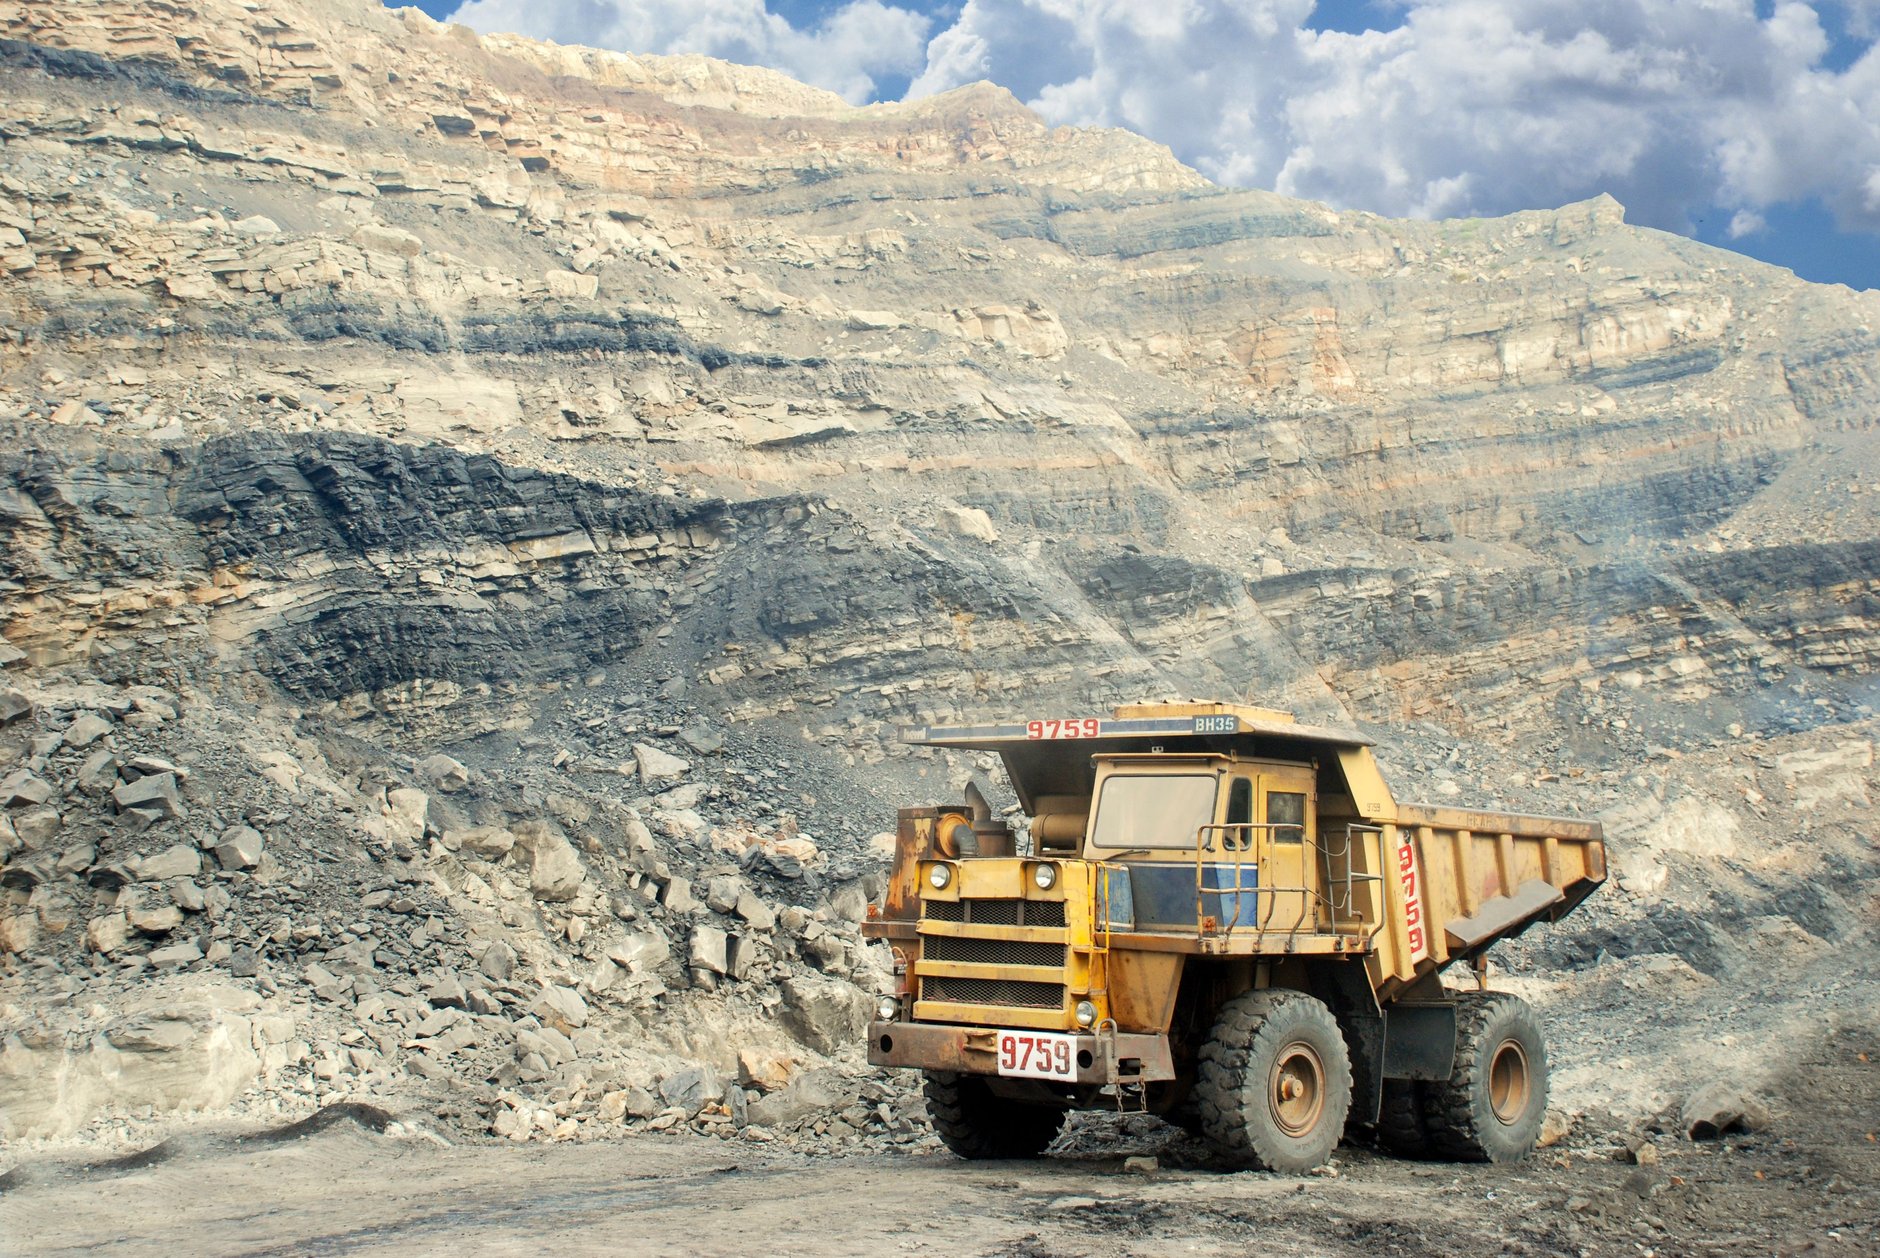
一辆无人驾驶矿卡不会疲倦、不会分心,但它看世界的方式与司机始终不同。激光雷达描出几何轮廓,毫米波雷达回一团目标,相机读的是光——而在这三者之间,凌晨三点站在运输道路旁的一个人,可能是真正难解的问题。交接班的黄昏,粉尘悬在空中;对向车灯把可见光相机打出眩光;激光点云说的是"有个东西,大概这么大,多半不是石头"——对一辆两百吨级的卡车,这意味着停车、等待、烧掉一个循环。
本案例看某露天矿山如何为其无人驾驶车队加装热成像 AI 视觉,以及"认出是谁,而不只是知道在哪"这一通道给夜班生产带来了什么。
项目背景
2023 年,华北某露天煤矿运营该地区规模较大的无人驾驶车队已满一年:三十台无人驾驶电动矿卡在采坑与破碎站之间的固定路线上昼夜运行。其自动驾驶栈是常规配置——激光雷达、毫米波雷达与可见光相机——白天表现良好,夜晚却是另一番光景。车队当年的运行日志里,有一次与一辆在运输道上无灯抛锚的勤务皮卡的真实险情;还有一笔越来越重的运行税:每月数十次保守的紧急停车——感知栈检测到无法分类的东西(野生动物、尘卷、阴影里的岩石),于是选择让一辆满载的卡车停在坡道上。矿山批准了热成像视觉升级:把 AI 热成像机芯融合进每台车前后向的感知单元。
传统方式的痛点
- 激光雷达给的是几何,不是身份。 一只狐狸、一个人和一块岩石,在远处可能呈现几乎相同的点云特征;安全答案永远是"停车",车队为此付出循环的代价。
- 可见光相机在最需要的时刻掉线。 黑暗、粉尘与对向车灯,恰在矿山最想跑车的那几个小时里削弱相机通道。
- 毫米波雷达对小目标与慢目标稀疏。 夜间真正要紧的障碍——一个人、一条狗、一辆无灯抛锚车——恰恰是雷达分辨最差的那些。
- 每一团无法归类的目标都搭上一台车。 满载在坡道上的一次保守停车,是损失的分钟数与磨掉的刹车片;乘以三十台车,“认不出来"已经成了一项可计量的产量损失。
红外成像解决方案
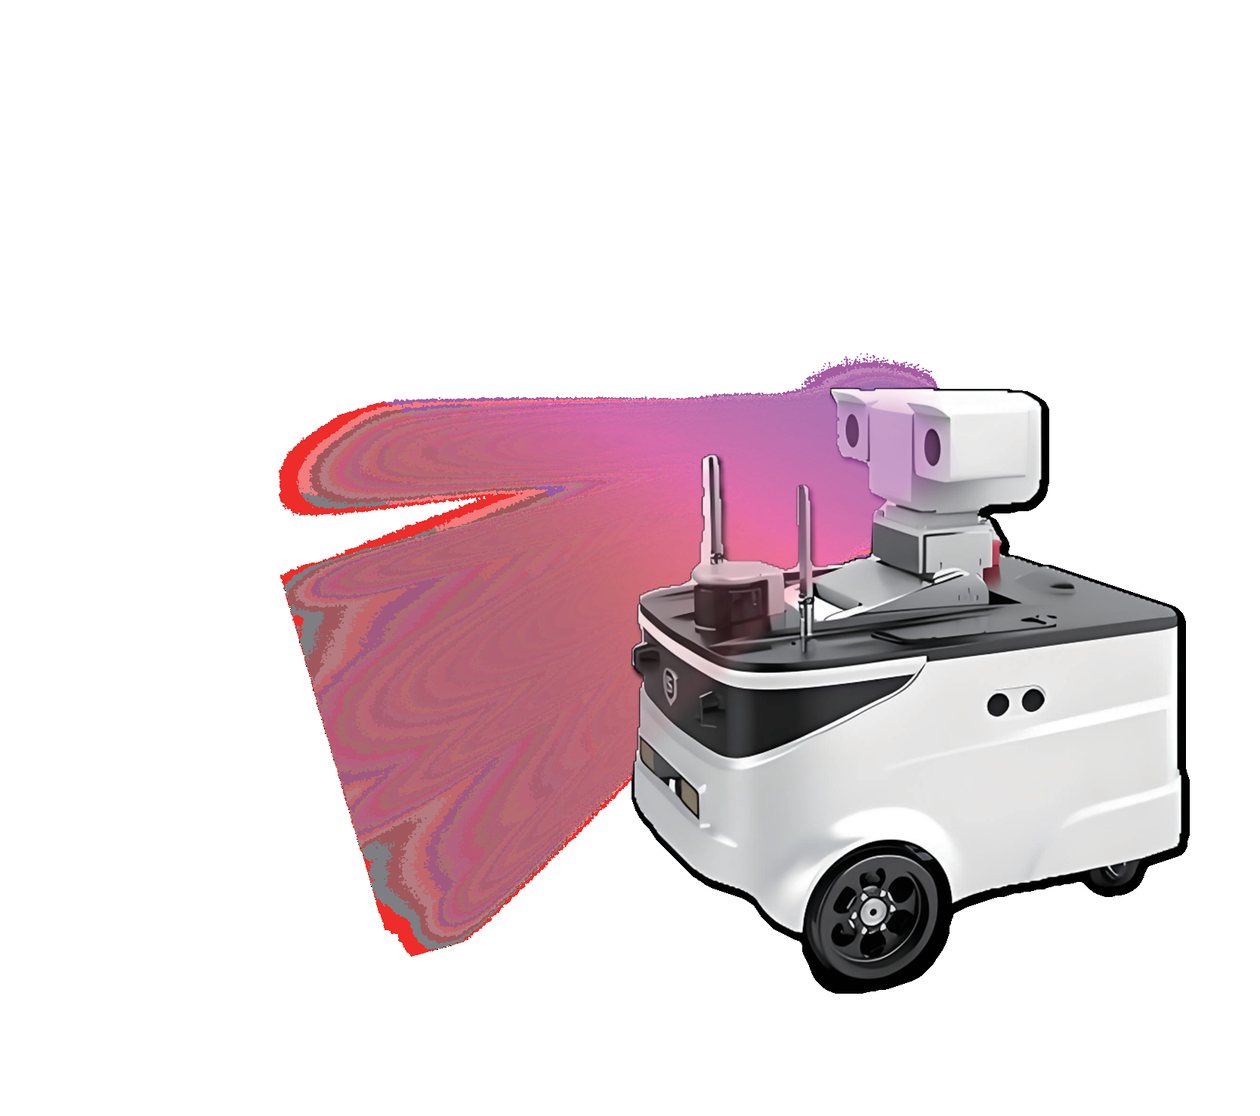
升级为每台卡车的感知套件加装 AI 热成像机芯,前向与后向,与既有激光雷达和毫米波雷达融合而非替换。热成像贡献的是感知栈缺失的那条通道:一切活物、一切带发动机的东西,无论光照如何都以热量自我宣示。运输道旁的人、尘雾里的狐狸、机舱尚温的抛锚皮卡——每一个都在远超激光雷达可靠识别距离的范围上,呈现为可分类的独立特征,并且穿透让可见光通道完全失效的粉尘与黑暗。
融合逻辑让每个通道各展所长。激光雷达继续掌管几何与测距;热成像掌管身份问题——是人、是动物、是车辆,还是都不是——于是整车规划器能够自信地区分"障碍物:停车"与"物体:记录后通过”。紧急停车从此是有证据支撑的决策,而证据在凌晨三点的扬尘里与在正午一样站得住。
红外方案带来的变化
- 夜间分类距离增加一倍以上。 人与车辆在激光雷达单独只能报告"一团模糊目标"的距离上就被识别出身份——制动决策来得更早、更从容。
- 误急停下降超过三分之二。 过去逼停满载卡车的野生动物、尘影与岩壁形态,如今被分类、记录而不打断循环;月度停车次数随之塌缩。
- 险情类别安静了下来。 热融合运行的第一个完整年度,夜班作业中未记录任何一起人车险情——最擅长看见人的那条通道现在始终在看着。
- 夜班产量追平白班。 把"认不清就停"从方程里拿掉后,车队夜班在矿山的产量核算里从一个打折扣的班次变成了一个满负荷班次。
机芯选型要点
车载无人驾驶工况要求热成像机芯经得起振动、粉尘与温度剧变,输出足够快的测温数据供感知 ECU 按帧率融合,并具备车载 AI 加速能力,让检测跑在边缘端而不是网络上。NEXUS LV0619B AI 热成像机芯把长波机芯与机载检测集成于一体,正是为这种感知角色设计。远程接管站或护送车辆同样需要暗夜覆盖时,低照度可见光-近红外机芯与热通道互补。车载感知模式见车辆应用页。
为无人驾驶或辅助驾驶平台做感知?联系我们的工程师,聊聊热融合与边缘 AI 集成。