地下电缆隧道几乎集齐了巡检路线所有的坏属性:狭长、潮湿、昏暗,还布满了你并不想站在旁边的带电高压接头。然而恰恰是这些接头和终端,最早用温度异常宣告自己的劣化——一个温升中的电缆接头,是电网运维方能拿到的最早、最便宜的预警。
本案例介绍一家供电单位如何用搭载 OEM 红外机芯的轨道式巡检机器人,把隧道巡检从双人步行班组手中接了过来。
项目背景
2023 年,华东某省级电网公司盘点了城区电缆网络:市中心地下 38 公里 110/220 kV 电缆隧道,一直由两人一组的步行巡检队维护。全程走完要 3 天,对每个接头和终端做外观检查加手持热像仪测温,每月一轮——对最老旧的几段隧道,安监部门已经认为这个频次不够。公司随后在最老的 4.5 公里环线段试点了轨道式巡检机器人。
传统方式的痛点
步行巡检的算术本来就不占优。隧道全长数公里,步行完成一轮完整的热像巡检要花大半天,因此最多每月一次。环境也在作对:漆黑的隧道里,手持热像仪的画面完全取决于操作员的手稳不稳、瞄得准不准;纸质台账里,每个接头只留下几个抽查读数,而不是完整的热像。
最要命的是周期不对。开始劣化的电缆接头,从"温热"发展到"失效"可能用不完一个巡检月——拖后腿的不是设备,而是巡检制度本身。
红外成像解决方案
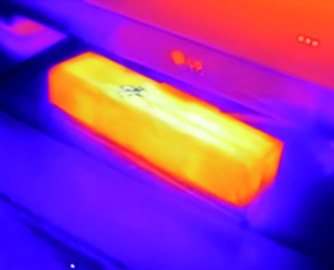
机器人厂商在轨道式底盘的云台上,集成了一套紧凑型热成像模组——辐射测温型长波红外机芯与匹配的可见光相机。每次巡检,机器人在程序设定的位置停靠,对准每个接头舱位逐点转动云台,同时记录带位置元数据的热图与可见光图。辐射测温数据经隧道光纤实时回传监控中心。
由于停靠点与拍摄角度都是程序化的,每个接头每次巡检都从同一位置成像。这种可重复性是系统真正的隐形价值:监控软件可以把今天的接头与上周的同一接头逐像素对比,发现单张图片根本看不出来的缓慢漂移。
红外方案带来的变化
- 从每月一次到每天一次。 隧道现在按班次获得完整热像巡检——电网事件后还可随时加巡。
- 数据真正可比。 固定视角让趋势分析有了意义:报警基于"变化",而不仅是"阈值"。
- 人退出隧道。 人员进隧道是为了维修,不再是为了测量——这既是效率提升,更是安全提升。
机芯选型要点
机器人载荷受 SWaP(体积、重量、功耗)约束:机芯必须小巧、轻量、低功耗,并适应运动平台。SPECTRA L06A 640×512 长波红外机芯是接头与终端巡检的主力选择;FUSION LV0625A 这类双波段设计则把热成像与可见光合并进同一载荷。更多集成模式见移动机器人应用页。
正在为巡检机器人开发热成像载荷?联系我们的工程师,聊聊机芯、接口与载荷级集成支持。