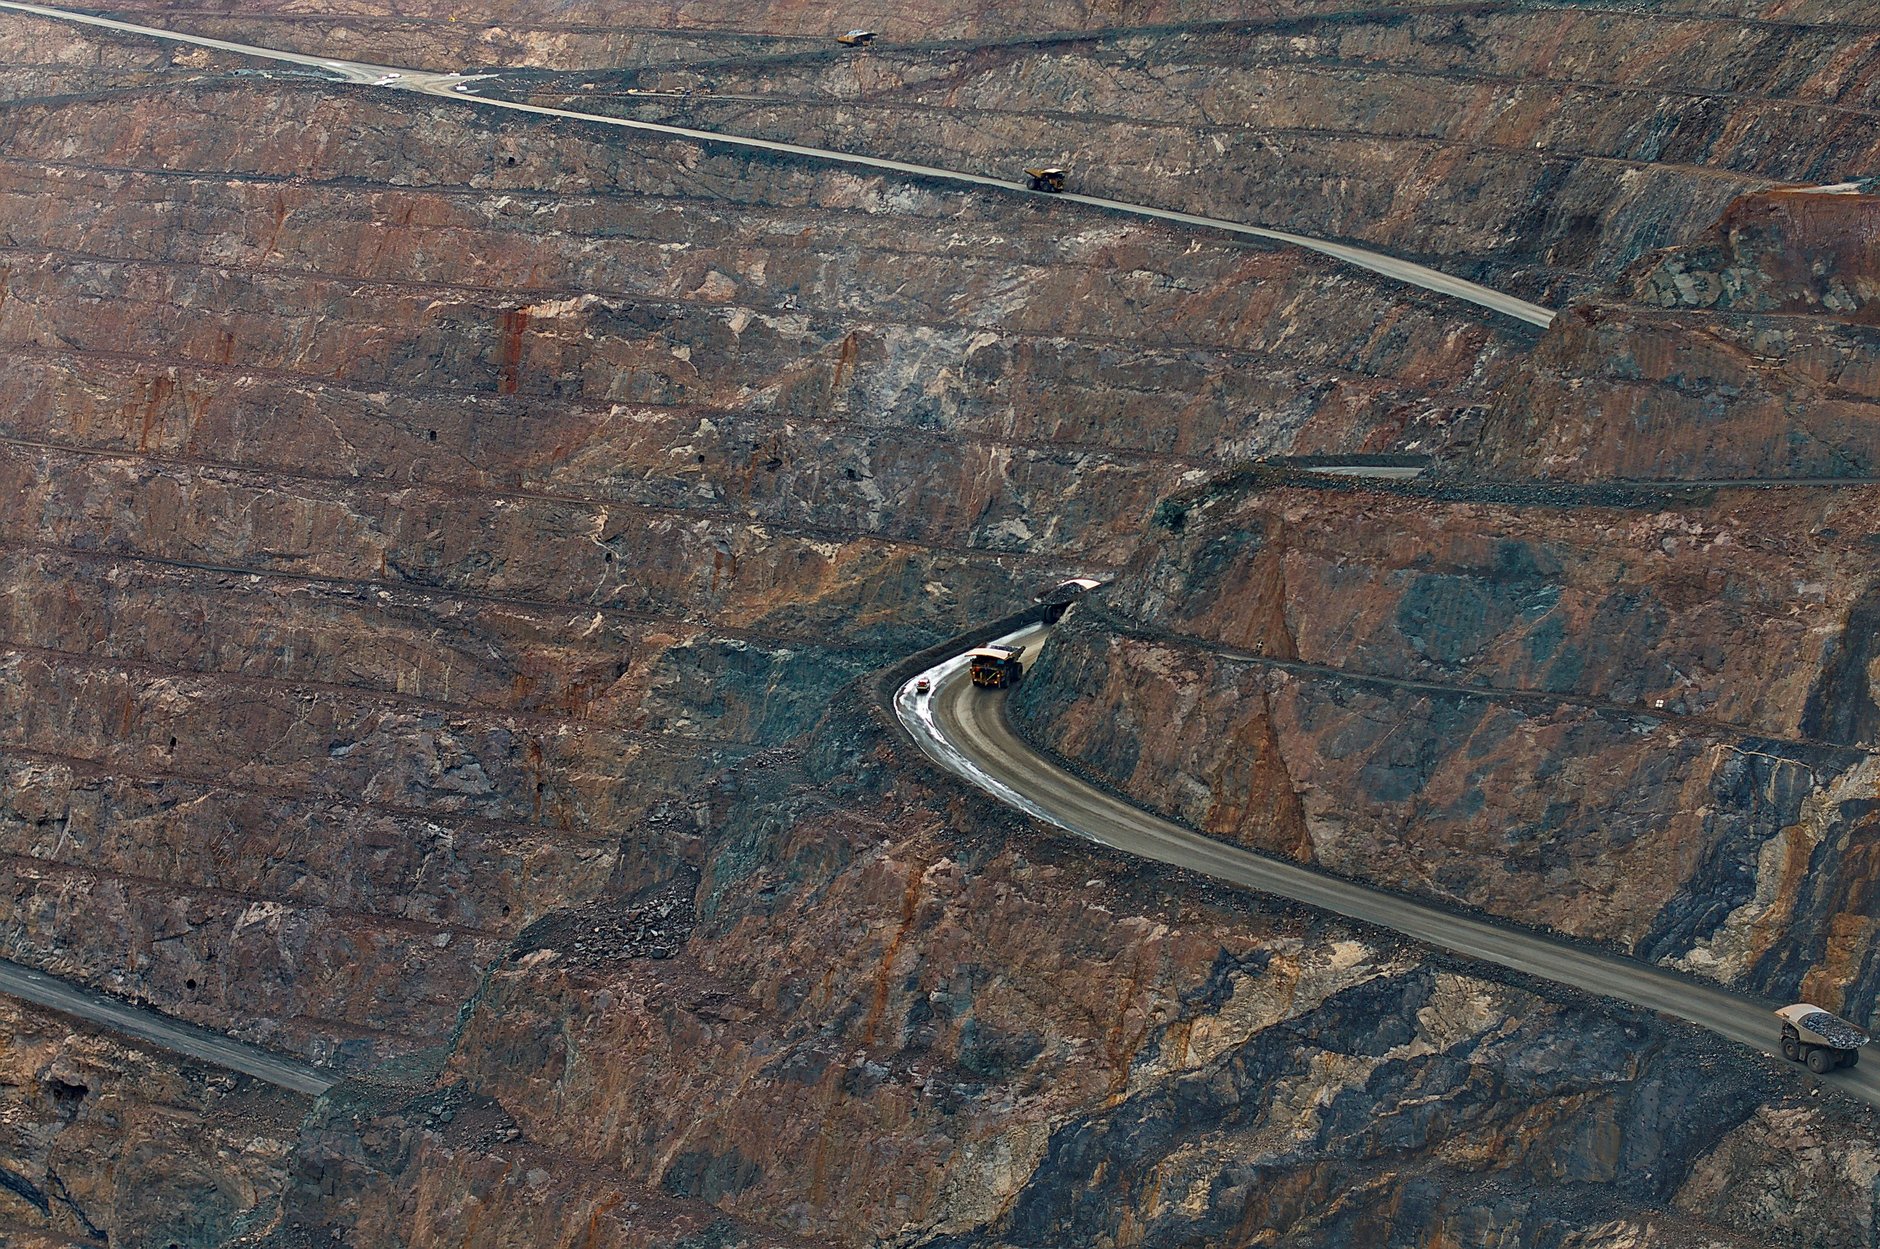
夜间的露天矿是世界上驾驶环境最恶劣的地方之一:百吨级矿用卡车与皮卡大小的轻型车辆共用台阶和坡道,装载区附近有步行人员,粉尘吞掉大灯光柱,对向的泛光灯制造眩光。物理规律不讲情面——满载矿卡刹不住,司机又坐在巨大盲区的高处。矿山最严重的车辆事故大多发生在天黑之后。
本案例看某矿如何用 AI 光电红外夜视治理夜班事故记录,以及当司机终于能看清大灯之外的世界时,发生了什么变化。
项目背景
2023 年,西北某大型露天煤矿的安全部门完成了一份业内会很有共鸣的复盘:三年间,每一起严重车辆事故和大多数险情都发生在夜间或低能见度粉尘环境。该矿有六十多台矿用卡车跑两个夜班,周围还有几十台轻型车、平地机和水车穿梭。成因是结构性的,不是纪律问题:夜间运输靠大灯和工作灯,在粉尘中的有效射程只是满载卡车下坡制动距离的一个零头;轻车司机习惯性地误判自己在矿卡驾驶室眼中有多"隐形";凌晨 2 点到 6 点的疲劳是常态而非例外。矿上已经试过更多照明、更多后视镜、部分卡车的接近雷达、更严的电台纪律——每项都有点用,但没有一项触及核心问题:司机就是看得不够远。安全部门批准了 AI 夜视试点:12 台矿卡加装带机载 AI 目标检测的光电红外相机单元,向司机告警前方的行人、轻车与障碍。
传统方式的痛点
- 大灯敌不过粉尘、雾和几何。 在典型的采场粉尘里,大灯有效射程坍缩到几十米——远在满载卡车下坡制动距离之内。
- 盲区以十米计。 矿卡司机看不见的区域包括车头正前方和右侧地面——恰好是皮卡或步行人员所在的位置。
- 接近雷达不会分类。 超声和雷达辅助只在近距离报"有东西";分不清是人还是土坎,夜间大多数时候只是增加报警噪声。
- 给全矿打灯不可行。 运输道路随采掘面移动,照明塔得不停搬迁——而且泛光灯对对向司机本身就是眩光危害。
红外成像解决方案
试点卡车在驾驶室装一台加固型光电红外单元:热成像通道不受黑暗、粉尘、眩光影响地看见热特征,配低照度可见光通道,AI 分析在单元本地运行。系统监视前方道路和车头盲区,并对发现的目标分类——行人、轻型车、工程设备、障碍——在驾驶室显示屏上高亮目标、标注距离向司机告警。
与接近雷达的关键差别是"远距离分类"。150 米外运输道路旁的步行人员是 AI 训练识别过的清晰热特征;粉尘中横穿前方的皮卡在进入大灯射程之前就被检测并跟踪。告警分级——远处目标提示、碰撞航向目标立即警告——让驾驶室保持安静,除非真的要紧。录像留存用于事故复盘与模型再训练,矿上借此按自己的车辆、道路和粉尘条件持续调优。
红外方案带来的变化
- 试点卡车夜间险情消失。 第一年,12 台试点卡车在夜间未发生一起车辆-人员或矿卡-轻车事故,而全矿基线每年有好几起;最常见的告警——运输道路旁的行人——每次都在数百米外就被化解。
- 司机疲劳曲线改善。 凌晨 3 点看清晰的热成像画面加 AI 提示,远比对着大灯照亮的粉尘使劲盯省心,试点卡车的夜班疲劳标记明显下降。
- 事故复盘有了客观依据。 留存的热成像-可见光录像终结了靠扯皮还原夜间事件的历史;矿上现在把片段用于安全培训。
- 商业案例被推广。 基于试点结果,矿方把 AI 夜视写入了下一批卡车更新的采购标准——这是最有力的内部背书。
机芯选型要点
车载 AI 视觉需要紧凑的光电红外模组、机载检测与跟踪、可供驾驶室显示与记录直接消费的数字接口,以及扛得住矿卡振动冲击的等级。NEXUS LV0619B 光电 AI 跟踪模组正是为这一角色设计;需要热成像与可见光分立通道的双光谱方案时,可选 FUSION LV0625A 双光谱光电模组。矿山与特种车辆部署模式见车载应用页。
正在为矿山或工业车辆构建驾驶辅助视觉?联系我们的工程师,聊聊模组选型、AI 分析与驾驶室集成。